Wie viel Präzision steckt in einer kleinen Funkplatine? PToB erforscht, wie preiswerte Mikrocontroller ihre Uhren über Bluetooth synchronisieren können. Wir verbinden Ideen aus der präzisen Netzwerktechnik mit Messungen am Empfänger – und zeigen, was funktioniert, wo die Grenzen liegen und welche Fragen offenbleiben.
Bluetooth Low EnergyA/A Paketbeschriftung = Sender / Ursprungsquelle
V14-Grandmaster A sendet Zeitereignisse und spätere Korrekturen. Die Empfänger gleichen ihre lokalen Uhren durch passiven Empfang ab.
V14 · schematisches Beispiel
Zeit empfangen · Ohne Geräte zu koppeln.
Zeit weitergeben · Auch über Relais bleibt die ursprüngliche Quelle erkennbar.
Quelle auswählen · Berechtigte Zeitgeber koordinieren ihre Rollen im Netz.
So gleicht PToB die Uhren ab
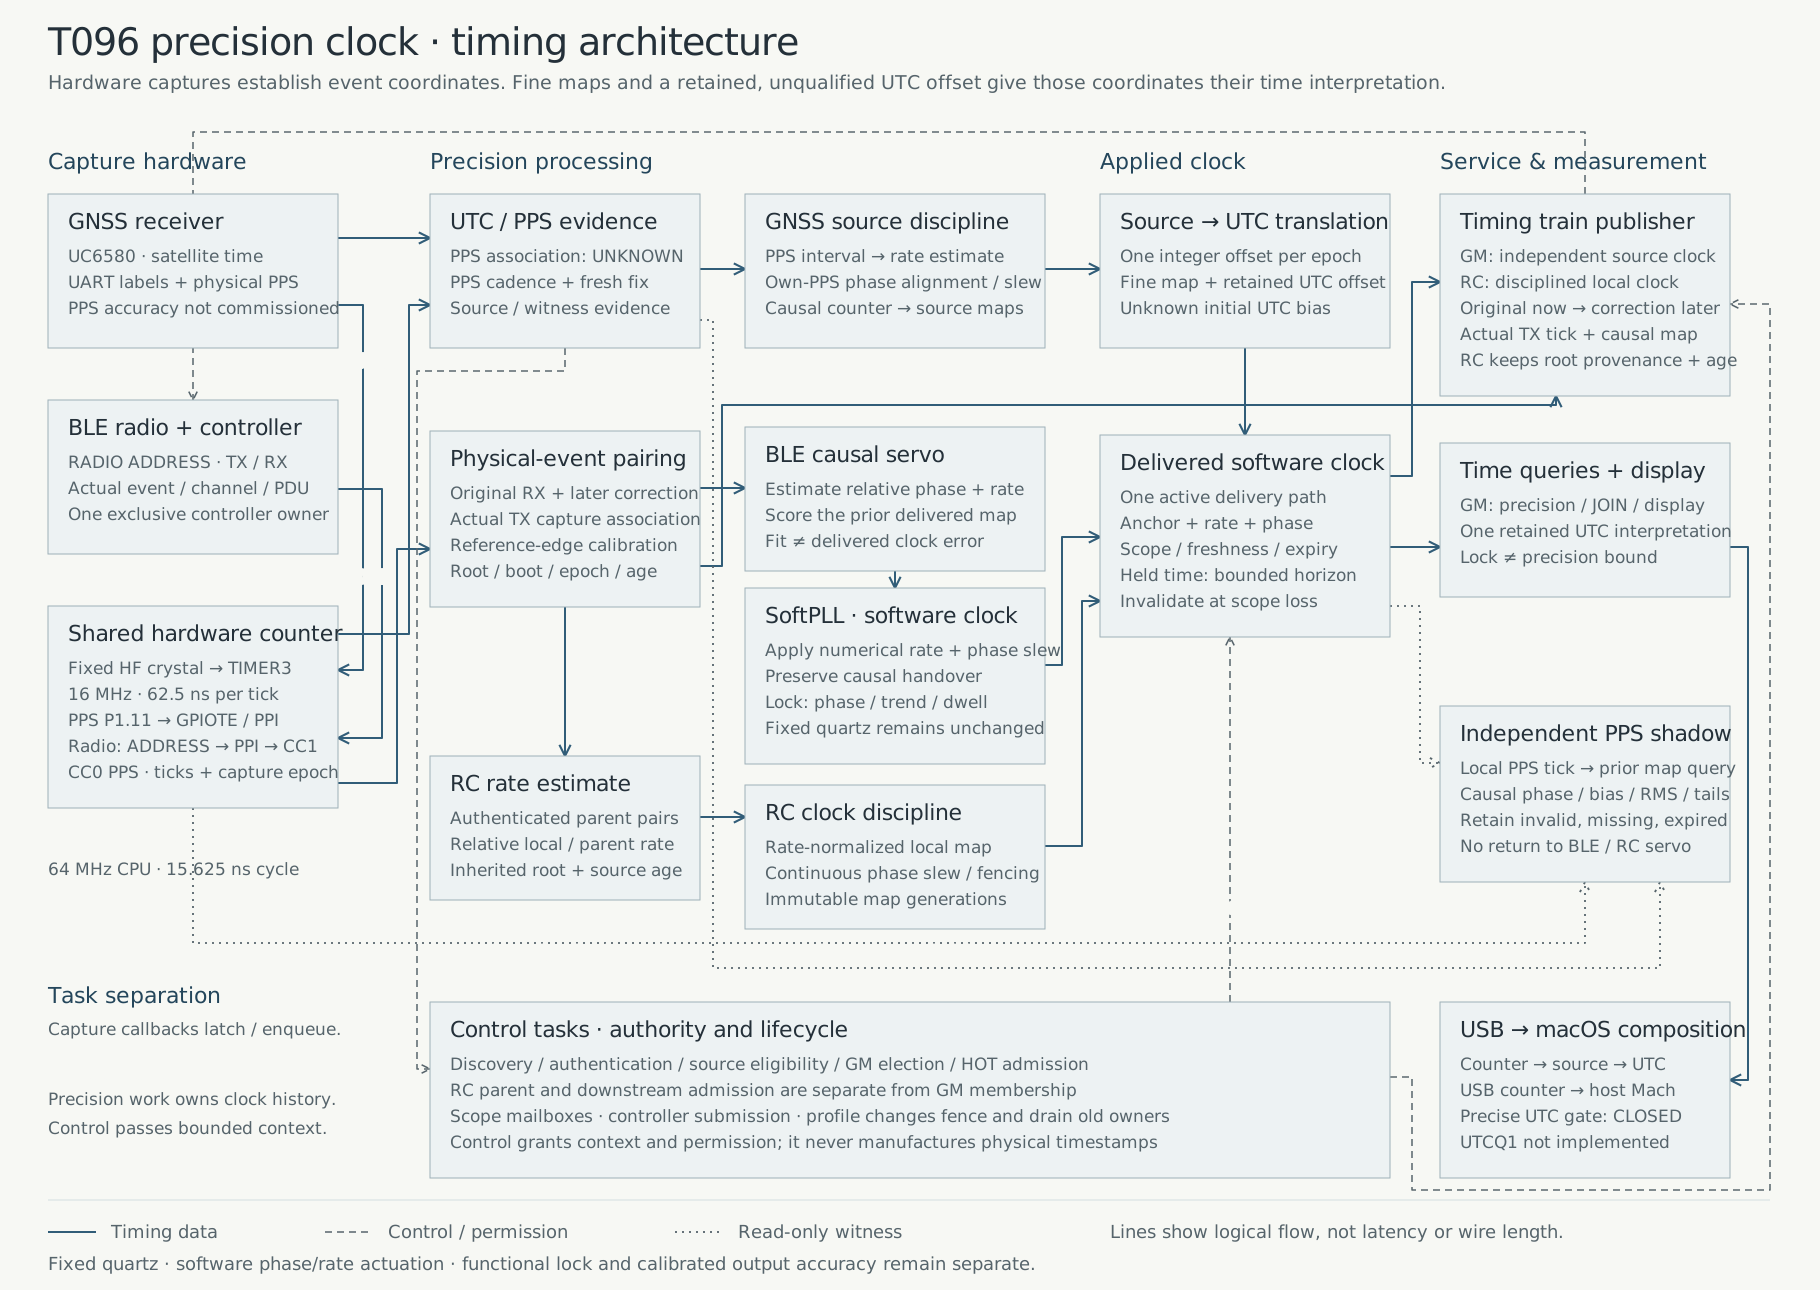
PToB verbindet ein erfasstes Funkereignis mit ergänzenden Zeitdaten. Der Empfänger berechnet daraus den Zeitversatz zur Quelle und verfolgt, wie schnell seine eigene Uhr läuft. Eine Software-Regelschleife (Software PLL) führt die lokale Uhr nach. Der Zeitpfad und seine Kalibrierung bestimmen die Präzision.
Senden
Ein Zeitgeber sendet ein Zeitsignal über BLE.
Erfassen
Ein geeigneter Empfänger erfasst das physische Funkereignis mit einem Zeitstempel.
Zuordnen
Ergänzende Daten zeigen, wann dieses Ereignis ursprünglich gesendet wurde.
Nachführen
Der Empfänger führt seine eigene Uhr anhand der Quelle nach.
Einfache Scanner können die ausgesendete Zeit nutzen. Hohe Präzision braucht Zeitstempel aus der Hardware und ein kalibriertes Uhrenmodell.
Den Weg von der Quelle über eine eigene Relais-Uhr zum Client verfolgen. Jedes Originalereignis seiner späteren Korrektur zuordnen und anschließend die exakten V14-Bytes sowie die Regeln zum Alter der Uhrenabbildung untersuchen.
Synthetische V14-RC1-Beispiele. Die physische Präzision ist nicht nachgewiesen.
Ein Zeitframe von 62,5 ms
Quelle → RC → Client
031,2562,5 ms
QuelleGM · TX
RC 1RC · TX
ClientClient · RX
Jede Uhr erzeugt neue Ereignisse. Der nominelle RC-Sendeplatz liegt 15,625 ms nach der Ursprungsquelle. Seine spätere Korrektur enthält die lokale Abbildungsgeneration und das übernommene Alter. Die Marken sind zur besseren Sichtbarkeit verbreitert; ihre Breite dient nur der Veranschaulichung.
Gemessene Zeitübertragung auf BLE-Mikrocontrollern
Nordics nRF52840 erfasst physische Funkereignisse; der ESP32-S3 im W12 nutzt eine empirisch angepasste Erfassung der Empfangsaktivität. Die getrennten Versuche vergleichen die ausgegebene BLE-Zeit mit lokalen PPS-Beobachtungen. Pfad, Datum und Abdeckung bleiben für jeden Versuch separat ausgewiesen.
nRF52
Nordic · T096 (nRF52840)
62,5 nsRMS im PPS-Vergleich über ein Relais
Grandmaster, Relais-Uhr und Empfänger verteilen Zeit über zwei BLE-Verbindungen. Gemessen wird gegen einen unabhängig erfassten lokalen Sekundenimpuls.
P95 des Betrags / Maximum
123,25 / 191 ns
Auswertbare / erwartete Beobachtungen
436 / 602 · 72,425 %
Plattform
Heltec T096 · nRF52840
ESP32-S3
Espressif · W12
60,3 nsW12-RMS im relativen PPS-Vergleich
W12 prüft seine ausgegebene BLE-Uhr an lokalen GNSS-PPS-Flanken. GNSS beobachtet die Uhr, ohne sie zu trainieren; die Lücke beim Quellenwechsel bleibt im Gesamtergebnis enthalten.
Das stabile zweite Zeitfenster erreichte 38,3 ns RMS bei 300/300 Beobachtungen. Hinter dem W12-Relais maß T096 61,9 ns RMS bei 451/600 Beobachtungen und ein Maximum von 211 ns.
Die Holdover-Untersuchung vom 30. Oktober erreicht in einer separaten festen Kohorte 75 s und scheitert bei 76 s; spätere gleitende Fenster enden bei 24 s. Holdover-Stichproben garantieren keine durchgängige Genauigkeit.
Wie diese Zahlen gemessen werden
Eine PPS-Beobachtung fragt die bereits veröffentlichte BLE-Uhr des Empfängers an einer separat erfassten Sekundenimpulsflanke (PPS) auf demselben Hardwarezähler ab. Die Referenz prüft die BLE-Uhr und trainiert sie nicht.
Das T096-Ergebnis über ein Relais vom 12. Oktober beträgt 62,504 ns RMS einschließlich Bias bei 436/602 auswertbaren/erwarteten Grenzen. Das W12-Ergebnis vom 24. Oktober beträgt 60,3 ns RMS einschließlich Bias bei 522/600 protokollierten PPS-Beobachtungen. Alle 78 nicht verfügbaren Einträge und das Maximum von 180 ns bleiben erhalten; das stabile Fenster mit 300 Stichproben wird separat ausgewiesen. Alle W12-Zeitfenster und Populationen ansehen.
Hinter dem W12-Relais beträgt die ausgegebene T096-PPS-Phasenabweichung 61,9 ns RMS bei 451/600 Beobachtungen und einem Maximum von 211 ns. Die separate TX-Stichprobe wertet 58/120 ausgewählte Sendungen aus: 108,3 ns RMS und 226 ns Maximum, bei 61 fehlenden Zuordnungen und einer Beobachtung ohne einschließende PPS-Marken. Messwege und Nenner unterscheiden sich.
RMS ist weder eine garantierte Fehlergrenze noch eine UTC-Zertifizierung. Physische Ausgabe, HF-Bezugspunkt und absolute UTC-Genauigkeit sind nicht nachgewiesen. Die Übertragbarkeit der Kalibrierung auf andere W12-Geräte und Profile ist nicht gemessen. Frühere Direktmessungen behalten ihre eigenen Datumsangaben.
Vier ESP32-S3-Ziele: W12, CoreSE Precision Clock, StickS3 und CoreClock. CoreSE ergänzt eine Touchscreen-Uhr, sechs Diagnoseseiten und ein separates Instrument zur Holdover-Beobachtung. CoreClock ist nicht öffentlich verfügbar.
PToB im Vergleich
PToB nutzt Zeitfunktionen der nRF52- und ESP32-S3-Plattformen, die sich auf kompatiblen Geräten wiederverwenden lassen. Die gemessenen Zielkonfigurationen stehen hier anderen BLE-Zeituntersuchungen gegenüber.
Veröffentlichte Ergebnisse drahtloser Synchronisation. Statistik und Messverfahren unterscheiden sich zwischen den Untersuchungen.
Passiver BLE-Advertising-EmpfangHeltec T096 · nRF52840 · ein Relais
62,5 ns
RMS im PPS-Vergleich über ein RelaisP95 123,25 ns · P99 160,25 ns · Max. 191 ns
Unabhängige lokale PPS-Beobachtung601,576 s; 436/602 auswertbar/erwartet (72,425 %). RMS einschließlich Bias; Kalibrierung vor der Validierung eingefroren. GPIO-Ausgabe nicht unabhängig gemessen.
Öffentlicher ProtokollvorschlagPTP-inspirierter Dienstvertrag, Profile und Übertragungsformat. Kein verabschiedeter Standard.
Mittlere Genauigkeit über einen FunkabschnittHardwarenahe Zeitstempel und Fehlerkompensation
Versuche zwischen Advertising-Sendern und EmpfängernUnterschiedliche passive Empfänger auf Hardware mit knappen Ressourcen.
Veröffentlichtes ForschungsprotokollAuf Basis von Bluetooth-4.0-Advertising. Der Zeitdienst ist im Paper beschrieben.
Die Zeilen sind nach dem angezeigten Zeitwert geordnet. RMS, mittlerer absoluter Fehler, Standardabweichung und mittlere GPIO-Differenz sind unterschiedliche Kennzahlen aus unterschiedlichen Versuchsbedingungen. Die Studien liefern keinen Vergleich der Ausgabegenauigkeit oder des Energiebedarfs unter gleichen Bedingungen. BLE allein definiert keinen standardisierten Zeitdienst.
Synchronisiere ESP32-S3-Sensoren per Bluetooth Low Energy ohne GPS oder UTC. Sieh, wie ein SoftPLL den Uhrendrift korrigiert, und starte das Beispiel am Computer.
PToB steht für Precision Time over BLE, also Bluetooth Low Energy. Es ist ein experimentelles, von PTP inspiriertes Protokoll zum Uhrenabgleich zwischen Mikrocontrollern. Empfänger erfassen Funkereignisse mit Zeitstempeln, bestimmen mit ergänzenden Daten deren Sendezeitpunkte und verfolgen Zeitversatz und Drift mit einer Software-Regelschleife (Software PLL). PToB ist ein unabhängiger Vorschlag und kein verabschiedeter Standard der Bluetooth SIG oder des IEEE. Die Zeitarchitektur erkunden.
Im W12-ESP32-S3-Versuch vom 24. Oktober 2026 betrug die Abweichung der ausgegebenen BLE-Uhr gegenüber unabhängig erfassten lokalen PPS-Beobachtungen 60,3 ns RMS einschließlich Bias: 522 von 600 Beobachtungen waren auswertbar, 78 nicht verfügbar; der größte gemessene Fehler betrug 180 ns. Das Ergebnis gilt für diese Hardware, diesen Pfad und diese Population. RMS ist keine garantierte Fehlergrenze; absolute UTC-Genauigkeit und durchgängige Verfügbarkeit sind nicht nachgewiesen. Messungen und Grenzen lesen.
Der experimentelle macOS-Client für Apple-M-Chips empfängt Zeit über eine per USB angeschlossene PToB-Uhr und nutzt eine eigene chrony-Uhr im Benutzerkontext. Die Systemuhr bleibt unverändert. Die berichtete Übereinstimmung mit derselben Quelle ist von unabhängiger UTC-Genauigkeit zu unterscheiden; zurückgehaltene Beobachtungen bleiben Teil der Ergebnisse. Die USB/macOS-Ergebnisse ansehen.
PToB hat einen separaten experimentellen LoRa-Zeitpfad. Die geplante Erweiterung für größere Entfernungen nutzt schmalere Kanäle, kurze Aussendungen, Kanalwechsel und eine Laufzeitkorrektur anhand bekannter Entfernungen bei festen Installationen. Reichweite und ausgegebene Präzision müssen gemessen werden; die BLE-Ergebnisse weisen keine LoRa-Leistung nach. Die LoRa-Entwicklungsrichtung lesen.
Forschung erkunden
Entdecken Sie die Paper, Methoden und Messergebnisse hinter PToB. Im Forschungsportal finden Sie zu jeder Studie eine Zusammenfassung, die Messgrundlage und ihre Grenzen.