Von BLE-Uhren zur Indoor-Navigation
Unsere neue PToB-IPS-Forschung untersucht, wie preiswerte BLE-Uhren zur lokalen Navigationsreferenz für Roboter und Drohnen werden könnten – mit gemeinsamer Zeit und möglicherweise bereits vorhandener Hardware.
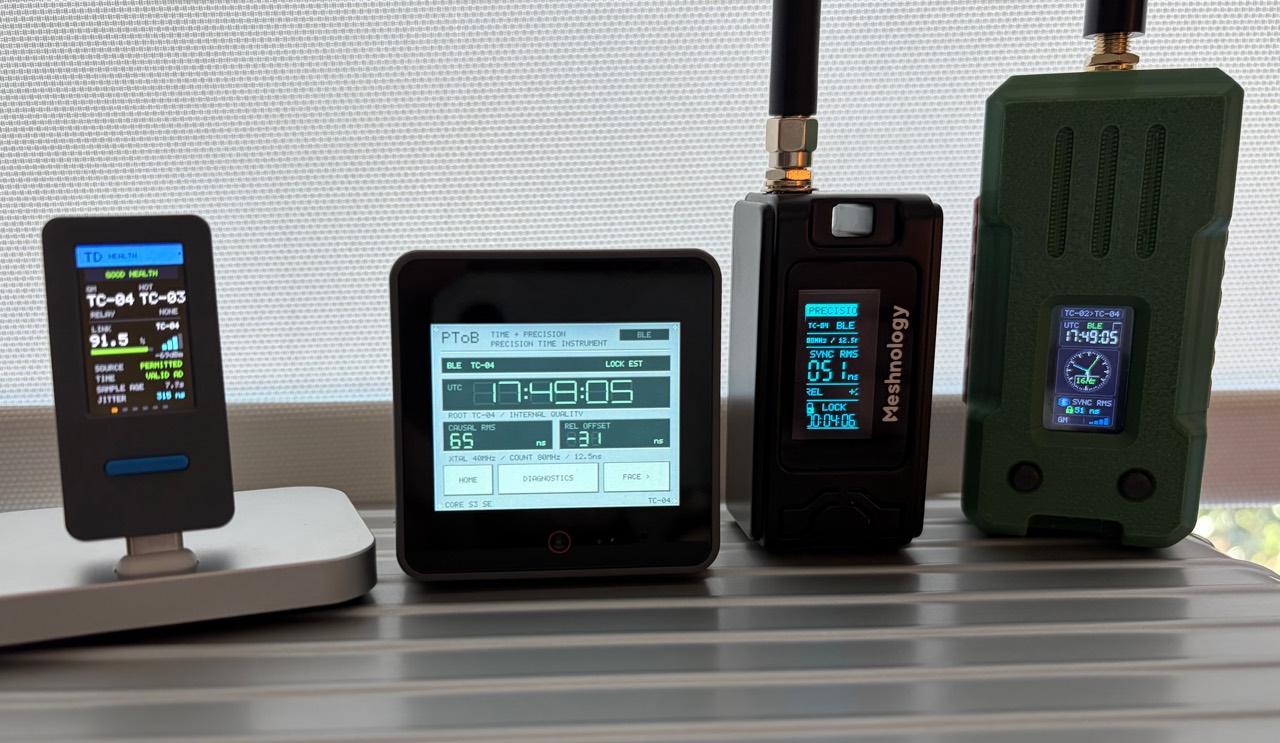
Ein kleiner Roboter kann Kamera, Inertialsensor und Raddrehgeber tragen und dennoch von einer festen Referenz profitieren, die ihm bei der Einordnung im Gebäude hilft. Für eine Indoor-Drohne stellt sich dieselbe Möglichkeit in drei Dimensionen. Bei preiswerten Maschinen ist ein zusätzliches Funkgerät mit Antenne und Positionierungssystem eine erhebliche Entwurfsentscheidung.
Wir haben bereits preiswerte Uhren, die Zeit über Bluetooth Low Energy teilen. Könnten mehrere solcher Uhren an bekannten Orten einer Maschine auch helfen, ihre Position zu bestimmen?
Das ist die Frage hinter PToB-IPS, unserer neuen Forschung zu einem Indoor-Positionierungssystem mit eingemessenen BLE-Zeitbaken. Das Ziel ist eine Navigationshilfe, die geeignete MCU-Funkhardware wiederverwendet und vorhandene Roboter- oder Drohnensensoren ergänzt, ohne im Basisentwurf ein eigenes Entfernungsmessfunkgerät zu verlangen.
Das neue Paper (Englisch) entwickelt Architektur und Grenzen. Es ist ein theoretischer Forschungsentwurf: Relative Uhrenzeit haben wir auf bestehenden PToB-Pfaden gemessen, Indoor-Entfernungsmessung oder eine Positionslösung aus dieser Konstellation aber noch nicht gezeigt.
Eine lokale Konstellation von Uhren
Man stelle mehrere PToB-Geräte in einer Werkstatt auf und messe ihre Antennenpositionen ein. Jede Bake teilt eine gemeinsame Zeitkoordinate und sendet wiederholt ein identifizierbares Funkereignis. Ein mobiler Empfänger erfasst die Ankunft jedes Ereignisses und erhält dessen korrigierte Sendezeit.
Die Laufzeit enthält Entfernungsinformation. Mit Beobachtungen genügend gut platzierter Baken könnte ein Lösungsverfahren Empfängerposition und eigenen Uhrenversatz gemeinsam schätzen. Das ist der hilfreiche Teil des GNSS-Vergleichs: bekannte Sender, gemessene Ankunftszeiten und eine gemeinsame Positions-/Uhrenrechnung. Feste Antennenkoordinaten treten an die Stelle der Satellitenpositionen.
Der Empfänger bräuchte vor dem Start kein genaues UTC. Die Konstellation benötigt eine konsistente lokale Zeitreferenz. In einem einfachen statischen Modell braucht Positionierung bei bekannter Höhe mindestens drei unabhängige Beobachtungen; dreidimensionale Positionierung mit unbekanntem Uhrenversatz mindestens vier. Das sind Mindestzahlen unter Vorbehalt von Geometrie- und Mehrdeutigkeitsprüfungen. Bewegung und unbekannte Uhrendrift stellen weitere Anforderungen.
Einen Uhrenwert auszusenden liefert diese Messung allein nicht. Wir brauchen das physische Sendeereignis, seine passende Empfangserfassung und die Verzögerungen zwischen diesen Ereignissen und den Antennen. Diese Beziehungen wiederzugewinnen ist die zentrale Entwicklungsaufgabe.
Wie das einem Roboter oder einer Drohne helfen könnte
Eine grobe externe Positionsreferenz könnte die nützlichste erste Rolle sein. Ein Roboter könnte Bakenbeobachtungen mit Radbewegung und visueller Verfolgung verbinden; eine Drohne mit Inertialmessungen, optischem Fluss und Höhenschätzung. Zwischen Bakenaktualisierungen würden diese Bordsensoren die Bewegung weiterverfolgen.
Erweisen sich Bakenmessungen als zuverlässig, könnten sie angesammelte Drift begrenzen oder prüfen, ob die lokale Fahrzeugschätzung zum Raumkoordinatensystem passt. Ihr Nutzen muss am selben Fahrzeug gegen dessen vorhandene Sensoren allein gemessen werden. Ein grobes raumbezogenes Ergebnis kann manchen Aufgaben helfen und für Türdurchfahrt, Landepunkt oder Hindernisvermeidung trotzdem nicht genügen.
Navigationssoftware verbindet bereits Beobachtungen mit unterschiedlicher Unsicherheit; ein Beispiel ist der Navigationsfilter von PX4. PToB-IPS bräuchte eine eigene Integration mit Beobachtungszeit, Koordinatenrahmen, Unsicherheit und Frische. Diese Schnittstelle haben wir nicht implementiert.
Gemeinsame Zeit hat einen weiteren möglichen Nutzen: Kamerabilder, Inertialstichproben und andere Beobachtungen demselben Moment zuordnen. Dafür muss die tatsächliche Sensoraufnahme zeitgestempelt und ihre Uhrenbeziehung vermessen werden. Eine gut synchronisierte MCU-Uhr versieht eine hinter einer Treiberwarteschlange verborgene Belichtung nicht automatisch mit einem Zeitstempel.
Eine Broadcast-Infrastruktur, viele Empfänger
Passiver Empfang ist ein reizvoller Teil des Vorschlags. Ein fester Bakensatz könnte viele mobile Empfänger versorgen, ohne für jede Empfänger-Anker-Paarung einen eigenen Entfernungsaustausch. Die Grundlast der Aussendungen würde dem Bakenzeitplan folgen und nicht mit jedem zuhörenden Roboter wachsen. Zulassung, Telemetrie und anderer Flottenverkehr hätten weiterhin eigene Kosten.
Auch ein einzelnes Empfangsfunkgerät braucht einen machbaren Empfangsplan. Unser Paper schlägt koordiniertes periodisches Advertising mit unterschiedlichen Zeitversätzen für die Baken vor. Ein Beispiel mischt 16, 8 und 4 Aussendungen pro Sekunde in einem wiederholten 250-ms-Zyklus. Ein Empfänger würde den relevanten Strömen folgen und im reservierten Fenster auf den vorhergesagten Kanal wechseln.
Periodisches Advertising liefert wiederkehrende Ereignisse und Informationen zum Folgen eines Stroms. Mehrere Sender nach diesem vorgeschlagenen Plan auszurichten verlangt zusätzliche Controllerarbeit. Eine aktualisierte Softwareuhr verschiebt den physischen Advertising-Timer nicht.
Der Empfänger würde diese Pakete zu verschiedenen Zeiten hören. Gewöhnliche BLE-Pakete werden bei Überlappung nicht zu trennbaren GNSS-Signalen. Tatsächliche Funkbelegung, Umschaltzeiten, fehlende Pakete und spätere Korrekturen müssen alle in den Plan passen. Die Raten oben sind ein analytisches Beispiel, kein implementierter PToB-IPS-Modus und keine garantierte Positionsaktualisierungsrate.
Uhrenpräzision ist erst der Anfang
Funksignale legen in einer Nanosekunde etwa 30 Zentimeter zurück. Daher sind sehr kleine Zeitfehler im Raummaßstab erheblich.
| Zeitfehler für einen Weg | Entsprechende Entfernung |
|---|---|
| 100 ns | Etwa 30 m |
| 10 ns | Etwa 3 m |
| 1 ns | Etwa 0,30 m |
Dies sind physikalische Umrechnungen, keine Vorhersagen der PToB-Positionsgenauigkeit. Geometrie, Uhrenkorrelationen und Bezugspunktverzögerungen bestimmen, wie Messfehler auf die Positionslösung wirken.
Unsere jüngste veröffentlichte W12-Basis ergab 60,3 ns relativen Zeitfehler als RMS bei 522 auswertbaren von 600 protokollierten Beobachtungen und 180 ns als größten auswertbaren Fehler. Die übrigen 78 Beobachtungen waren beim Quellenwechsel nicht verfügbar. Das ist ermutigend für preiswerte gemeinsame Uhren. Gemessen wird jedoch eine ausgegebene Uhr gegen erfasste PPS, keine HF-Verzögerungskalibrierung zwischen Baken und kein Pseudostreckenrauschen. Wir können diesen RMS nicht in eine Ortungsformel einsetzen und das Ergebnis als erreichte Genauigkeit bezeichnen.
Feinere Erfassung könnte helfen. Unser ESP32-S3-Empfangspfad nutzt einen 80-MHz-Zähler mit 12,5-ns-Takten. Ein Takt entspricht etwa 3,75 m einseitigem Signalweg. Das beschreibt das Messraster; Funkdetektor und Verzögerungen bleiben Teil der Messung. Höherer CPU-Takt oder feinere angezeigte Zeitstempeleinheiten holen fehlende Funkzeitinformation nicht zurück.
Warum Mittelung hilft – bis zu einer Grenze
Feste versorgte Baken können Zeit darauf verwenden, ihre Uhrenraten zu lernen und langsame Änderungen zu verfolgen. Ein stationärer Empfänger kann wiederholte Beobachtungen mitteln. Unabhängiges zufälliges Rauschen kann mit mehr Stichproben abnehmen.
Bleibende Fehler verhalten sich anders. Antennenverzögerung, Reflexion oder bakenspezifischer Uhrenversatz können über jede Wiederholung stabil bleiben. Mittelung lässt die Antwort dann konsistenter aussehen, ohne sie richtig zu machen.
Das Paper veranschaulicht dies mit acht ideal eingemessenen Ankern um einen Raum von 10 × 8 × 3 m. In einem ausdrücklich hypothetischen Modell mit 30 ns unabhängigem Beobachtungsrauschen senkt Mittelung über 256 vollständige Epochen den berechneten horizontalen RMS von etwa 6,70 m auf 0,42 m. Mit einem hypothetischen bleibenden Fehler von 5 ns je Anker beträgt das entsprechende Ergebnis etwa 1,19 m. Das sind analytische Empfindlichkeitsbeispiele im Raumzentrum, keine gemessenen Positionen oder Vorhersagen aus unseren PPS-Ergebnissen.
Auch Zeit wird benötigt. Diese Raumrechnung nimmt separat 16 vollständige Epochen mit acht Ankern je Sekunde an, nicht den gemischten Ratenplan oben. 256 Epochen zu sammeln dauert 16 Sekunden. Eine Drohne mit 5 m/s legt darin 80 m zurück. Ihre Beobachtungen lassen sich nicht mitteln, als beschrieben sie einen stationären Punkt. Langfristige Baken-Uhrenschätzung und das kurze Navigationsfenster eines bewegten Empfängers lösen unterschiedliche Probleme.
Der Raum gehört zum Instrument
Die erste Aufgabe ist Kalibrierung. Eine Verzögerung im Sender oder Empfänger kann wie zusätzliche Entfernung aussehen. Wir müssen die physische Ereigniskonvention charakterisieren und vermessen, wie ihre Verzögerung mit Platine, Kanal, Signalpegel und Betriebsbedingungen variiert. An einer Position gelernte Kalibrierung muss dann an anderen unabhängig eingemessenen Positionen funktionieren.
Ausbreitung in Innenräumen bringt eine weitere Schwierigkeit. Metallregale, Wände, Menschen und das Fahrzeug selbst können den direkten Weg verdecken oder Reflexionen erzeugen. Die Indoor-Ortungsforschung des NIST beschreibt, wie Mehrwegeausbreitung selbst bei speziellen Entfernungsmesssystemen die Trennung des direkten Pfads erschwert. Ein schnellerer Zähler allein erkennt nicht, welcher Anteil eines empfangenen Signals den kürzesten Weg nahm.
Auch Platzierung zählt. Über einen Raum und verschiedene Höhen verteilte Baken liefern andere Information als eine Reihe an einer Wand. Schlechte vertikale Geometrie ist für Drohnen besonders folgenreich. Mehr Baken liefern nur dann brauchbare Redundanz, wenn Geometrie, Fehler und Verfügbarkeit die Lösung stützen.
Schließlich hat jede Beobachtung ein Alter. Ein mobiler Empfänger verändert seine Position, während er nacheinander Baken hört, und sein Oszillator driftet weiter. Beides muss der Schätzer berücksichtigen. Fehlende Korrekturen, Quellenwechsel und abgelaufene Uhrenmodelle müssen sichtbare Unsicherheit oder nicht verfügbare Ausgabe ergeben. Eine plausible Koordinate aus veralteten Eingaben wäre eine schlechte Navigationshilfe.
Was vorhandene Hardware wiederzuverwenden wirklich bedeutet
Unser Basisziel ist geeignete BLE-MCU-Hardware ohne zusätzliches UWB-Funkgerät oder Antennenarray. Bestehende PToB-Uhren liefern mögliche Infrastruktur und Erfahrung mit Ereigniserfassung, Uhrenabbildungen und Quellengültigkeit. Sie sind ein Ausgangspunkt für den vorgeschlagenen Navigationsdienst.
Kompatibilität hängt von den tatsächlich zugänglichen Zielgerätefunktionen ab: native Empfangserfassung, definiertes oder kalibriertes Sendeereignis, genügend Timer und Speicher sowie Kontrolle über die nötigen Advertising- und Empfangspläne. Eine Anwendung, die nur Paketzustellungs-Callbacks sieht, hat womöglich nicht die Zeitinformation. Bluetooth im Datenblatt eines Roboters belegt keinen reinen Firmware-Upgradepfad.
Künftige Funkchips könnten zusätzliche Messungen bieten. Bluetooth Channel Sounding unterstützt phasenbasierte Entfernungsmessung und Hin-und-Rücklaufzeitmessung auf entsprechenden Controllern. Das darf bei älteren BLE-Bauteilen nicht vorausgesetzt werden. UWB könnte während der Entwicklung eine Referenz oder einen Zwischendienst liefern; in dieser Forschung ist es optional und keine Voraussetzung der vorgeschlagenen BLE-Basis.
Zum Kostenvergleich gehört die Installation
Ein vorhandenes Funkgerät weiterzunutzen könnte zusätzliche Hardwarekosten senken, besonders wenn dieselbe eingemessene Infrastruktur mehrere Maschinen bedient. Für kleine Roboter, Lernplattformen und Indoor-Drohnenversuche mit knappen Mitteln ist das eine reizvolle Hypothese.
Der Vergleich muss die gesamte Installation umfassen: Bakenplatzierung und Stromversorgung, Einmessung, Firmwareintegration, Kalibrierung, Wartung und aufgabengerechte Abdeckung. Eine billige Platine kann ein teures System ergeben, wenn sie häufig Spezialbetreuung braucht. Einen gemessenen Preisvorteil können wir bisher nicht behaupten.
Die wirtschaftliche Prüfung lautet, ob Wiederverwendung die nötige Genauigkeit, Verfügbarkeit und Latenz zu geringeren Gesamtkosten als Alternativen liefert. Diese Frage gehört von Beginn an neben den Funkversuch.
Wie ein sinnvoller erster Versuch aussieht
Wir würden mit der einfachsten physischen Frage beginnen: Folgen kalibrierte Ankunftszeitdifferenzen bekannten Entfernungsänderungen? Korrekturen einfrieren, einen Empfänger zwischen eingemessenen Orten bewegen und Ausfälle sowie große Fehler neben erfolgreichen Beobachtungen erhalten.
Dann eine Konstellation mit mehr als der Mindestzahl an Ankern prüfen, zunächst mit stationärem oder langsam bewegtem Empfänger. Ganze Positionen aus der Kalibrierung heraushalten. Positionsfehler, falsche Raumzuordnungen, Verfügbarkeit ausgegebener Positionslösungen, Latenz und längsten Ausfall berichten. Über Platinen, Boots und HF-Bedingungen wiederholen. Dass ein Löser auf eine Koordinate konvergiert, ist erst der Anfang des Nachweises.
Als Nächstes kommen Bewegung und der Vergleich mit den vorhandenen Sensoren des Roboters oder der Drohne. Praktisch zählt, wie viel brauchbare Navigationsinformation die Baken unter gleichen Bedingungen und gleichem Budget ergänzen.
PToB begann mit der Frage, wie viel Zeitpräzision preiswerte Funkplatinen bereits bieten. PToB-IPS überträgt sie in den Raum: Können diese Uhren auch zu erschwinglichen festen Referenzen für Maschinen in Innenräumen werden? Zwischen gemeinsamer Zeit und verlässlicher Navigation liegt viel Arbeit. Eine konkrete Versuchsfolge kann jetzt zeigen, wie weit die Idee trägt.